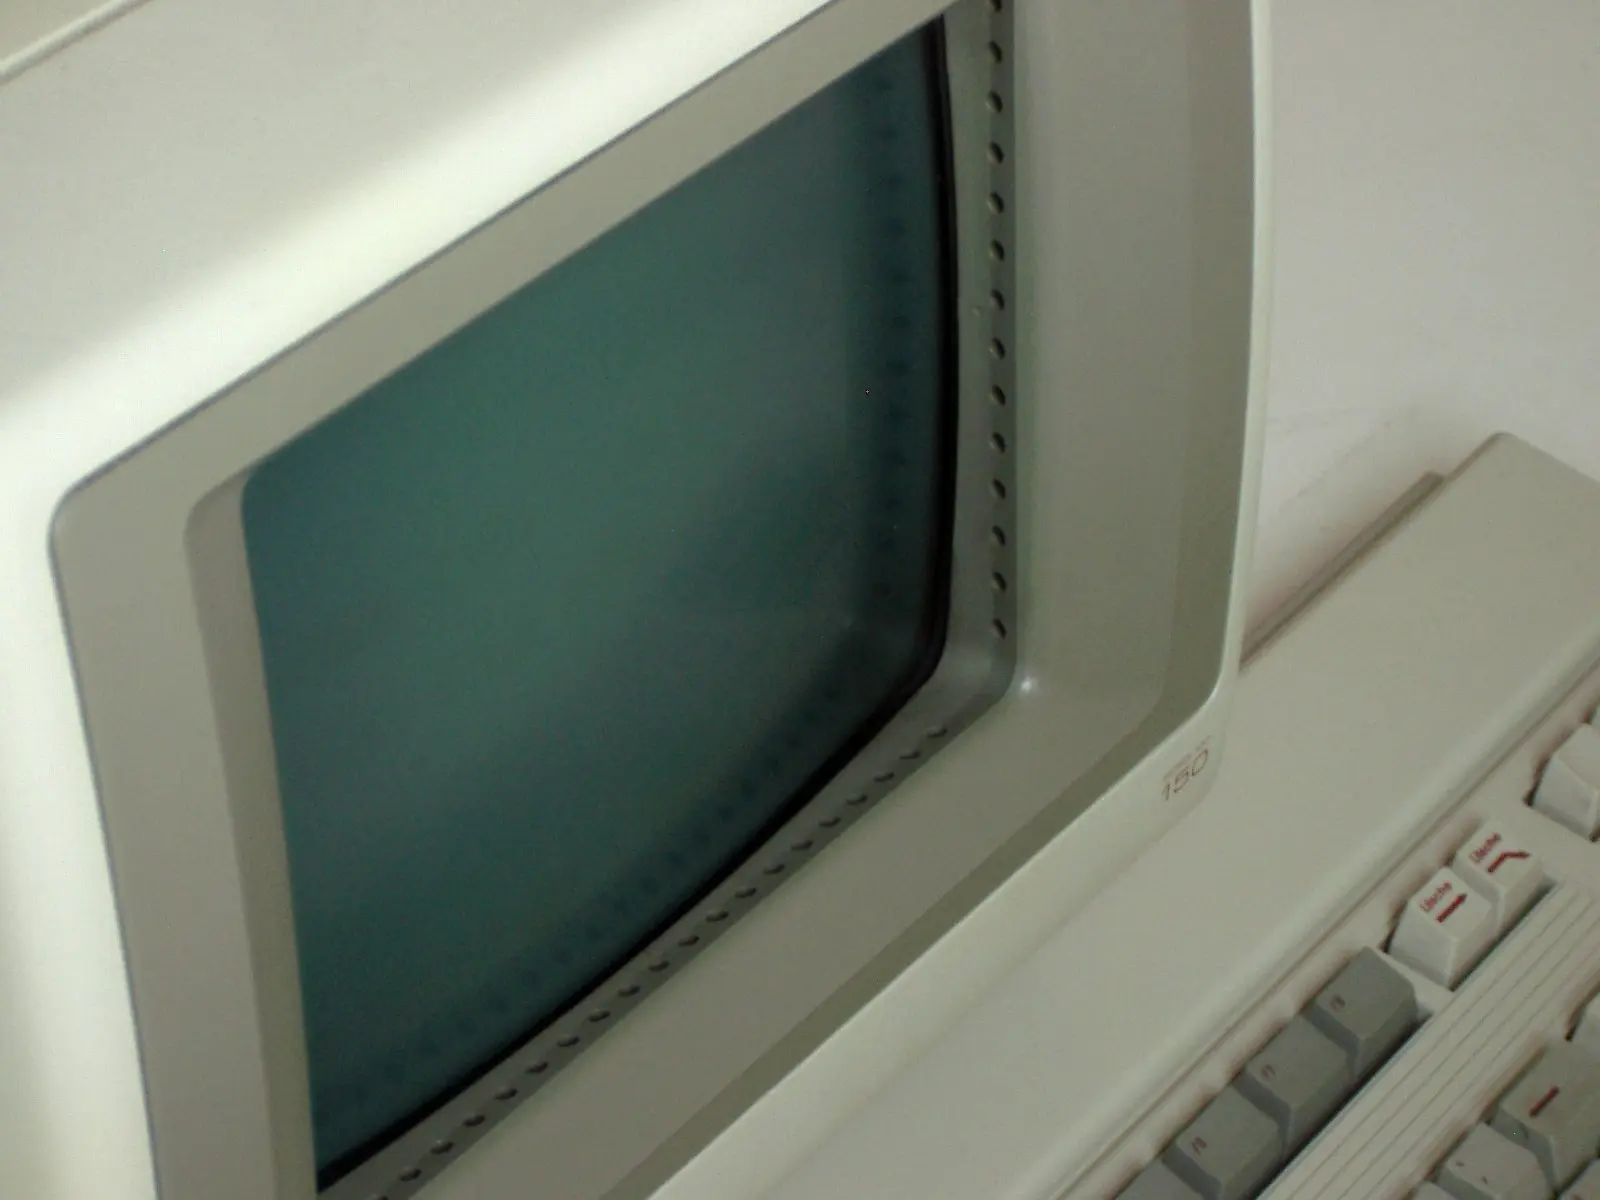
A precisão de um ecrã tátil não depende apenas do número de posições que o sensor consegue detetar. Também depende da forma como essas leituras são associadas à imagem, do retorno que a pessoa recebe enquanto toca e do momento em que a ação é executada. Entre as décadas de 1970 e 1990, engenheiros e investigadores abordaram estas questões com grelhas de infravermelhos, algoritmos de estabilização do cursor e estratégias de seleção que permitiam corrigir antes de confirmar.
Uma grelha à volta do ecrã
A investigação sobre entrada tátil já decorria nos anos 1960, como recorda Bill Buxton na sua história destas interfaces. A entrada tátil surgiu em salas de aula e terminais antes de se tornar uma característica familiar dos computadores pessoais. Em 1972, o sistema educativo PLATO IV usava uma matriz de infravermelhos em torno da superfície do ecrã. Uma patente de Frederick Ebeling, Roger Johnson e Richard Goldhor descreve feixes cruzados: quando um dedo interrompia um feixe horizontal e outro vertical, o sistema podia transmitir ao computador os endereços correspondentes.
O exemplo da patente oferecia 16 posições por eixo, ou 256 posições endereçáveis. Eram zonas de entrada tátil, não a resolução da imagem apresentada. Para essa aplicação, os autores consideravam suficiente uma resolução de duas posições por polegada. O sistema percorria os emissores e detetores por ordem sem exigir uma colimação ótica complexa.
Apresentado em 1983, o HP 150 levou outra matriz de infravermelhos a um computador pessoal. Os seus projetistas descreveram o sistema no número de agosto de 1984 da Hewlett-Packard Journal. Díodos emissores de infravermelhos e fototransístores montados nas margens detetavam os percursos de luz interrompidos por um objeto. O computador percorria esses pares e calculava uma posição a partir dos grupos de feixes interrompidos.
O algoritmo aceitava um grupo contíguo de interrupções em cada eixo. O centro de cada grupo fornecia a coordenada: se fosse bloqueado um número par de feixes, o cálculo podia colocar a posição entre dois pares. Assim se obtinha uma resolução efetiva de 41 colunas por 27 linhas, quase o dobro do número de pares disponível em cada direção. O processador associava depois essas coordenadas ao ecrã, convertendo, por exemplo, as colunas em coordenadas de caracteres.
A deteção física e a resposta do programa eram camadas distintas. O firmware do HP 150 permitia definir campos táteis retangulares, de modo que qualquer toque dentro de um campo desencadeasse a mesma operação. Também podia fornecer retorno visual ou sonoro e distinguir o toque inicial, a mudança de posição e o levantamento do dedo. Uma interface podia, assim, tornar a seleção mais tolerante sem alterar a grelha do sensor.
Sensores diferentes, problemas diferentes
Os projetistas do HP 150 escolheram os infravermelhos depois de considerarem outras técnicas. Películas resistivas e capacitivas podiam medir alterações elétricas associadas ao contacto, mas acrescentavam uma camada sobre a imagem; o artigo assinalava uma possível degradação da qualidade visual e a vida útil limitada das películas. Sistemas ultrassónicos podiam localizar o contacto através de alterações na transmissão ou reflexão do som, mas podiam ser dispendiosos e sensíveis ao pó. Transdutores de pressão nos cantos do ecrã exigiam uma montagem mecânica adequada.
Não existia uma tecnologia universalmente superior: cada uma implicava compromissos entre resolução, custo, transparência, robustez e resposta. Os sensores também não forneciam todos o mesmo tipo de informação. Alguns registavam apenas o contacto inicial; outros devolviam posições sucessivas à medida que o dedo se deslocava. Essa diferença determinava as estratégias de interação que podiam ser implementadas.
Três formas de selecionar
Num estudo publicado na CHI em 1988, Richard Potter, Linda Weldon e Ben Shneiderman compararam três estratégias usando um ecrã MicroTouch que enviava uma sequência de posições. A tarefa consistia em encontrar abreviaturas de estados numa grelha de alvos pequenos e próximos.
- Land-on confirmava a posição inicial. Se o dedo caísse fora de um alvo, o movimento posterior não alterava a seleção.
- First-contact selecionava o primeiro alvo tocado durante o deslizar. Permitía corrigir um toque numa zona vazia, mas podia ativar uma opção indesejada encontrada pelo caminho.
- Take-off, ou seleção ao levantar o dedo, mostrava um cursor deslocado para cima do dedo. A pessoa podia arrastá-lo, ver um alvo destacado e confirmar ao retirar o dedo.
Naquele ensaio, take-off reduziu os erros, mas foi mais lento do que first-contact: o tempo médio de seleção foi de 20,92 segundos, contra 16,93 segundos. O resultado diz respeito àquela tarefa, àqueles alvos e àquela implementação, não a todos os ecrãs táteis. Os autores observaram que uma estratégia mais elaborada talvez não se justificasse num ecrã com poucos botões grandes. Estes tempos incluíam encontrar o alvo e concluir a seleção correta; não mediam apenas a latência eletrónica do sensor.
O estudo distinguiu dois tipos de erro: escolher o alvo errado e tocar numa zona vazia. First-contact, por exemplo, podia corrigir o segundo caso e tornar o primeiro mais provável se o dedo atravessasse uma opção não pretendida. Poder rever a seleção antes de a confirmar oferecia uma vantagem concreta em interfaces densas, mas demorava mais e tornava importante um retorno visual claro.
Estabilizar o cursor sem introduzir demasiado atraso
A investigação de Andrew Sears e Ben Shneiderman estudou se a estabilização por software podia facilitar a seleção de alvos pequenos. O relatório de Sears e Shneiderman está datado de janeiro de 1989; o artigo foi publicado em 1991. As duas datas correspondem, portanto, a momentos diferentes da circulação e publicação do trabalho.
Na experiência, um ecrã EGA de 640 × 350 píxeis foi emparelhado com um sensor capacitivo que fornecia posições numa grelha de 1024 × 1024. O ecrã e o sensor não tinham a mesma resolução: o software convertia as coordenadas do sensor em píxeis. O dispositivo calculava o centroide de contactos simultâneos, em vez de acompanhar cada dedo separadamente.
Sears e Shneiderman registavam o tempo e os erros por alvo. Levantar o dedo sem acertar contava como erro; atingir o limite de tentativas fazia avançar para o alvo seguinte. Esta contagem de erros por alvo não equivale à percentagem de pessoas incapazes de terminar a tarefa.
Um cursor sem estabilização podia oscilar mesmo quando a pessoa tentava manter o dedo imóvel. Uma média móvel reduzia a oscilação, mas fazia o cursor atrasar-se em relação ao dedo. Os investigadores experimentaram uma abordagem por regiões: numa zona pequena, o cursor ficava parado; numa zona maior, movia-se apenas uma parte da distância; numa zona exterior, saltava diretamente para a posição do dedo. O objetivo era equilibrar estabilidade e resposta, não aplicar um filtro uniforme.
Com seleção ao levantar o dedo, um cursor deslocado e estabilização, os participantes conseguiam selecionar alvos de 4 × 4 píxeis, com cerca de 1,7 × 2,2 mm naquele ecrã. Na comparação final, o ecrã tátil estabilizado e o rato não apresentaram diferenças estatisticamente significativas em tempo ou erros para alvos de quatro píxeis de lado; para alvos de um píxel, o rato foi mais rápido e preciso. Selecionar um píxel num ensaio controlado não torna esse tamanho uma recomendação de conceção nem garante resultados equivalentes no quotidiano.
A experiência também alterava os resultados. Alguns participantes descobriram que podiam fazer pequenos ajustes rodando o dedo perto do alvo. Os investigadores observaram menos erros entre quem usava este método, mas os dados de um utilizador experiente foram apresentados como exemplo, não como uma comparação estatística equivalente à dos grupos.
As dimensões físicas e a postura contam
Uma contagem de píxeis, por si só, não revela a facilidade de tocar numa tecla. Num estudo de teclados táteis de Sears e colaboradores, publicado em 1993 a partir de um relatório de 1992, foram comparados quatro tamanhos de teclado com seleção ao levantar o dedo. Os principiantes escreviam mais devagar nos teclados pequenos; os utilizadores experientes atingiam velocidades superiores em todos os tamanhos. O tamanho e a prática influenciavam o desempenho em conjunto.
O tamanho do alvo e a distância do movimento também se relacionam com o tempo de seleção. Sears e Shneiderman exploraram uma adaptação da lei de Fitts que separava a aproximação inicial do dedo do ajuste na superfície, mas os dados não permitiram validar a proposta de forma conclusiva. Não era uma fórmula universal de precisão tátil.
Os investigadores também montaram o monitor com uma inclinação de cerca de 30 graus em relação à secretária, apoiando-se em estudos anteriores sobre postura e fadiga. O pormenor lembra que a seleção não acontece num plano abstrato: contam as dimensões físicas das teclas, a orientação do ecrã e o esforço de manter o braço estendido. Um cursor pode representar uma coordenada com precisão sem tornar a tarefa confortável durante muito tempo.
Resolução, exatidão e repetibilidade também não são a mesma coisa. A resolução descreve as posições que o dispositivo pode comunicar; a exatidão, a proximidade dessas posições a um ponto de referência; a repetibilidade, a variação entre toques comparáveis. Uma grelha fina não garante, por si só, alinhamento correto ou estabilidade do cursor. A calibração corrige um desvio sistemático na correspondência, enquanto a oscilação ou o ruído variável exigem outros métodos.
Há ainda a paralaxe, quando a superfície de contacto e a imagem parecem desalinhadas do ângulo de visão, e a ocultação, quando o dedo tapa o alvo ou o cursor. O ponto de contacto também pode deslocar-se ao levantar o dedo: nas experiências de Sears e Shneiderman, os participantes por vezes moviam o cursor pouco antes de perder o contacto. São problemas distintos, com consequências diferentes para a seleção.
Mais do que premir um botão
A investigação de Lee, Buxton e Smith, em 1985, ampliou a questão da precisão de um único ponto para a deteção de vários contactos. O protótipo era uma mesa digitalizadora tátil, não um ecrã transparente. Detetava vários pontos em simultâneo e media o grau de contacto de cada um; uma grelha de sensores e um algoritmo de subdivisão recursiva ajudavam a localizar as áreas tocadas. Os autores exploraram a forma como estas capacidades podiam ampliar o vocabulário de interação, por exemplo em controlos simultâneos ou instrumentos musicais.
Nos anos seguintes, o HCIL da Universidade de Maryland aplicou ecrãs táteis a quiosques de museu, sistemas de automação doméstica, ferramentas de desenho e teclados. O contexto era importante: um quiosque público podia beneficiar de alvos visíveis e correção imediata; um teclado compacto tinha de equilibrar espaço disponível, velocidade, erros e prática.
A história da precisão tátil não é apenas a história de sensores cada vez mais finos. É também a história de sistemas que separaram a deteção do contacto da interpretação da intenção. A grelha fornece uma posição; o software converte-a; a interface mostra o que vai acontecer; e a estratégia decide quando agir. Uma conceção cuidadosa de cada etapa podia reduzir os erros e alargar os usos, embora nenhuma técnica eliminasse todos os limites do ecrã, do dispositivo e do corpo que interagia com ele.
- Década
- Anos 80
- Região
- Global
- Nível
- Entusiasta
- Entidades
- Museum, Cuatro, Ordenadores personales
Fontes e referências 9
- Bill Buxton — A Touching Story: A Personal Perspective on the History of Touch Interfaces Past and Future (SID, 2010)www.billbuxton.com · 2026-11-12
- Ebeling, Johnson y Goldhor — Infrared light beam x-y position encoder for display devices, US3775560 (1973)patentimages.storage.googleapis.com · 2026-11-12
- Straton, McClelland y Kilbourn — The HP 150 Touchscreen: An Interactive User Input Device for a Personal Computer, HP Journal (agosto 1984), pp. 11–14vtda.org · 2026-11-12
- Potter, Weldon y Shneiderman — Improving the Accuracy of Touch Screens: An Experimental Evaluation of Three Strategies (CHI 1988)www.cs.umd.edu · 2026-11-12
- Sears y Shneiderman — High Precision Touchscreens: Design Strategies and Comparisons with a Mouse (versión 1989; publicación 1991)www.cs.umd.edu · 2026-11-12
- Lee, Buxton y Smith — A Multi-Touch Three Dimensional Touch-Sensitive Tablet (CHI 1985)www.billbuxton.com · 2026-11-12
- Sears, Revis, Swatski, Crittenden y Shneiderman — Investigating Touchscreen Typing: The Effect of Keyboard Size on Typing Speed (informe 1992; publicación 1993)www.cs.umd.edu · 2026-11-12
- Hewlett-Packard Company Archives — The HP 150: The Magic Monitorwww.hewlettpackardhistory.com · 2026-11-12
- HCIL, University of Maryland — High-Precision Touchscreens, 1988–1991 Researchwww.cs.umd.edu · 2026-11-12