La precisión de una pantalla táctil no depende únicamente de cuántos puntos puede detectar el sensor. También importa cómo se traducen esas lecturas a la imagen, qué información recibe la persona mientras toca y cuándo se ejecuta la acción. Entre los años setenta y noventa, investigadores e ingenieros abordaron esas cuestiones con retículas infrarrojas, algoritmos de estabilización y estrategias de selección que permitían rectificar antes de confirmar.
Una retícula alrededor de la pantalla
Las investigaciones sobre entrada táctil ya se desarrollaban en los años sesenta, como recoge Bill Buxton en su historia de estas interfaces. La entrada táctil apareció en aulas y terminales antes de convertirse en una característica habitual de los ordenadores personales. En 1972, el sistema educativo PLATO IV utilizaba una matriz infrarroja alrededor de la superficie de la pantalla. La patente de Frederick Ebeling, Roger Johnson y Richard Goldhor describe haces cruzados: cuando un dedo interrumpía un haz horizontal y otro vertical, el sistema podía transmitir al ordenador las direcciones correspondientes.
El ejemplo de la patente ofrecía 16 posiciones por eje, o 256 posiciones direccionables. Eran zonas de entrada táctil, no la resolución de la imagen mostrada. Para aquella aplicación, los autores consideraban suficiente una resolución de dos posiciones por pulgada. El diseño recorría los emisores y detectores por turnos y prescindía de una colimación óptica compleja.
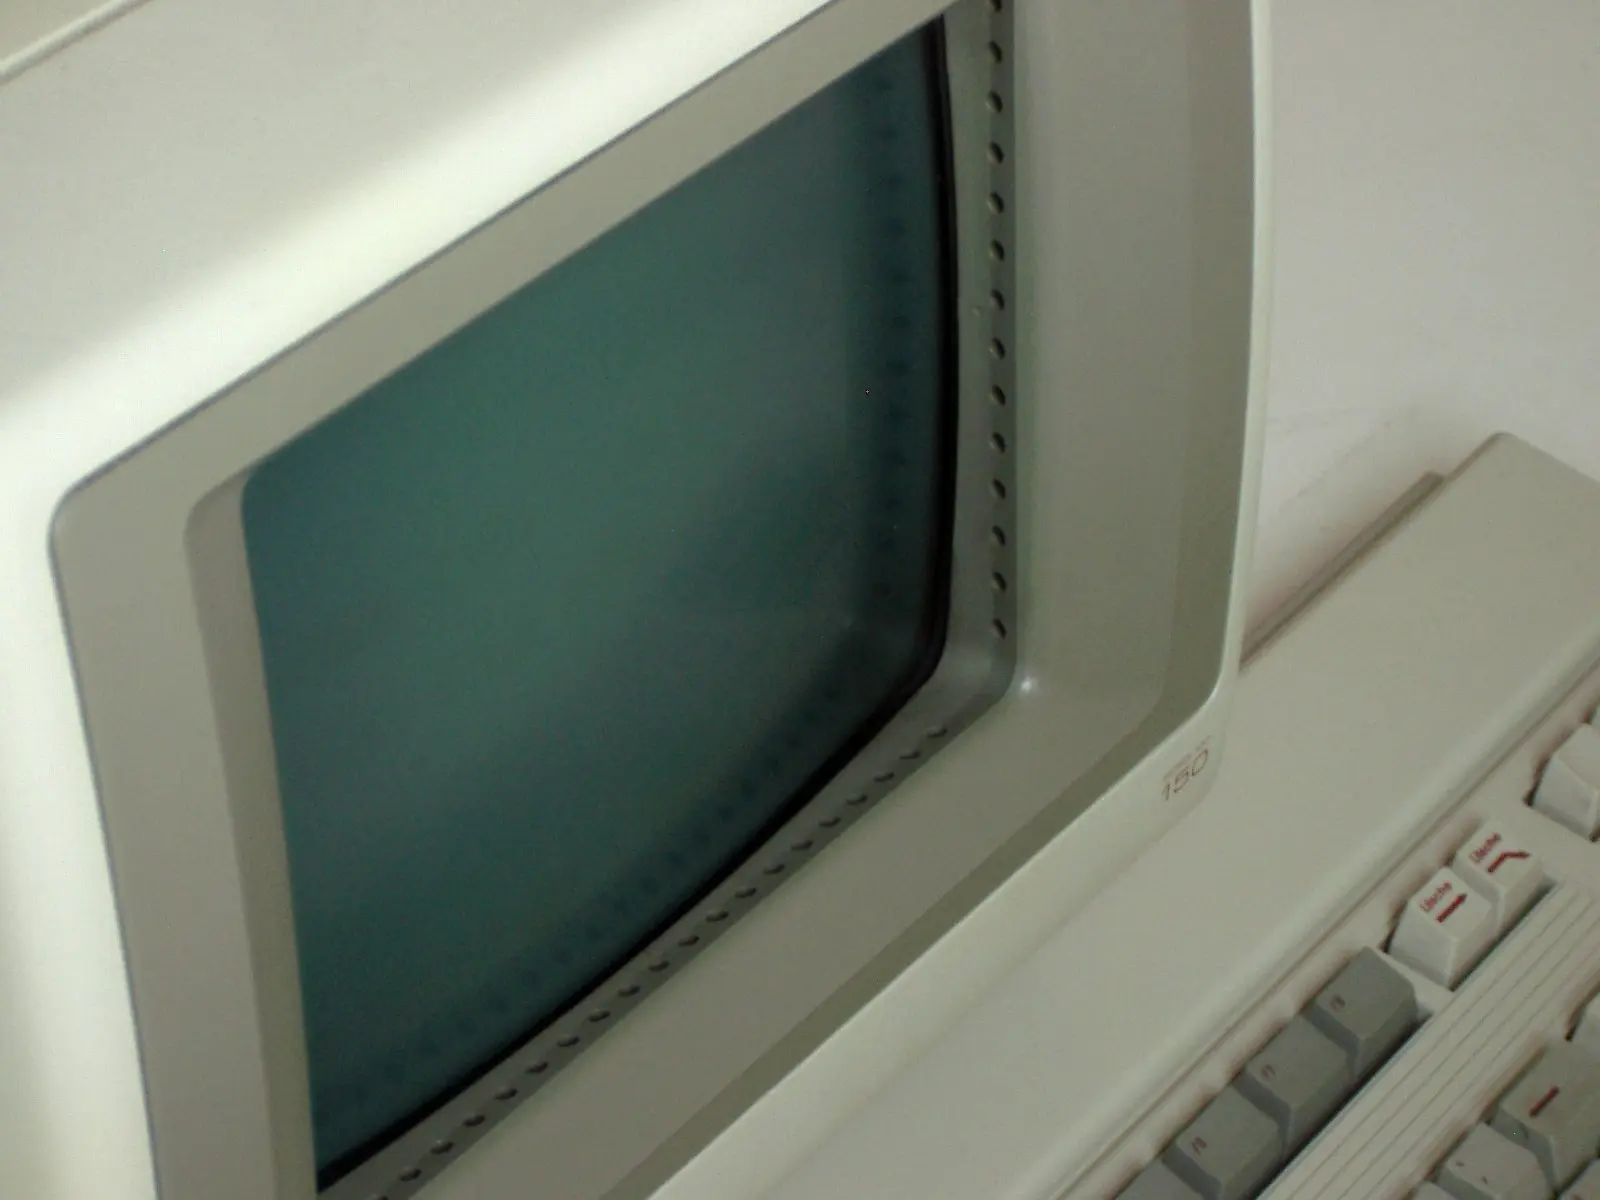
El HP 150, presentado en 1983, llevó otra matriz infrarroja a un ordenador personal. Sus diseñadores describieron el sistema en Hewlett-Packard Journal en agosto de 1984. Diodos emisores y fototransistores montados en los bordes detectaban qué trayectos de luz había bloqueado un objeto. El ordenador recorría esos pares y calculaba una posición a partir de los grupos de haces interrumpidos.
El algoritmo aceptaba un grupo contiguo de interrupciones en cada eje. El centro de cada grupo proporcionaba la coordenada: si se bloqueaba un número par de haces, el cálculo podía situarla entre dos pares. Así se obtenía una resolución efectiva de 41 columnas por 27 filas, casi el doble del número de pares disponible en cada dirección. El procesador asignaba después las coordenadas a la pantalla; por ejemplo, traducía las columnas a coordenadas de caracteres.
La detección física y la acción del programa eran capas distintas. El firmware del HP 150 permitía definir campos rectangulares para que cualquier contacto dentro de un área activara la misma operación. También podía ofrecer indicaciones visuales o sonoras y diferenciar el toque inicial, el cambio de posición y la retirada del dedo. Una interfaz podía, por tanto, hacer más tolerante la selección sin cambiar la retícula del sensor.
Sensores distintos, problemas distintos
Los diseñadores del HP 150 eligieron infrarrojos tras considerar otras técnicas. Las capas resistivas y capacitivas podían medir cambios eléctricos asociados al contacto, pero añadían una película sobre la imagen; el artículo señalaba el posible deterioro de la calidad visual y la vida útil limitada de esas capas. Los sistemas ultrasónicos podían localizar el contacto mediante cambios en la transmisión o el reflejo del sonido, aunque podían ser caros y sensibles al polvo. Los transductores de presión en las esquinas exigían un montaje mecánico adecuado.
No había una tecnología universalmente superior: cada una implicaba compromisos entre resolución, coste, transparencia, robustez y respuesta. Tampoco todos los sensores entregaban la misma clase de información. Algunos registraban sólo el contacto inicial; otros proporcionaban posiciones sucesivas mientras el dedo se movía. Esa diferencia determinaba qué estrategias de interacción podían construirse sobre ellos.
Tres maneras de seleccionar
En un estudio publicado en CHI en 1988, Richard Potter, Linda Weldon y Ben Shneiderman compararon tres estrategias en una pantalla MicroTouch que transmitía una secuencia de posiciones. La tarea consistía en buscar abreviaturas de estados en una matriz de objetivos pequeños y próximos.
- Land-on confirmaba la posición inicial. Si el dedo caía fuera de un objetivo, el movimiento posterior no cambiaba la selección.
- First-contact seleccionaba el primer objetivo que el dedo tocaba al deslizarse. Permitia corrigir un aterrizaje vacío, pero podía activar una opción no deseada situada en el recorrido.
- Take-off, también llamada selección al levantar el dedo, mostraba un cursor desplazado por encima del dedo. La persona podía arrastrarlo, ver el objetivo resaltado y confirmar al retirar el contacto.
En aquella prueba, take-off redujo los errores, pero fue más lenta que first-contact: el tiempo medio de selección fue de 20,92 segundos frente a 16,93 segundos. La diferencia pertenece a esa tarea, esos objetivos y esa implementación, no a todas las pantallas táctiles. Los autores señalaron que unos pocos botones grandes quizá no justificaran una estrategia más elaborada. Estos tiempos incluían buscar el objetivo y completar la selección correcta; no medían únicamente la latencia electrónica del sensor.
La prueba distinguía dos tipos de error: elegir el objetivo equivocado y tocar un espacio vacío. First-contact, por ejemplo, podía corregir el segundo caso y empeorar el primero si el dedo cruzaba antes una opción incorrecta. La oportunidad de revisar la selección antes de confirmarla ofrecía una ventaja concreta en interfaces densas, pero añadía tiempo y hacía importante la calidad de la señal visual.
Estabilizar sin introducir demasiado retraso
Los trabajos de Andrew Sears y Ben Shneiderman examinaron si la estabilización por software podía hacer más manejable la selección de objetivos pequeños. El informe de Sears y Shneiderman está fechado en enero de 1989; el artículo apareció en 1991. Por ello, ambas fechas se refieren a momentos distintos de la publicación y circulación del trabajo.
En el experimento, una pantalla EGA de 640 × 350 píxeles se combinaba con un sensor capacitivo que informaba posiciones en una retícula de 1024 × 1024. La pantalla y el sensor no compartían la misma resolución: el software traducía las coordenadas del sensor a píxeles. El dispositivo calculaba el centroide de contactos simultáneos, en vez de seguir cada dedo por separado.
En los ensayos de Sears y Shneiderman se registraban el tiempo y los errores por objetivo. Levantar el dedo sin acertar contaba como un error; alcanzar el límite de intentos hacía avanzar al siguiente objetivo. Ese recuento de errores por objetivo no equivale al porcentaje de personas que no pudieron terminar la tarea.
El cursor sin estabilización podía oscilar incluso cuando la persona intentaba mantener el dedo quieto. Un promedio móvil reducía ese temblor, pero retrasaba el cursor respecto al movimiento. Los investigadores probaron un enfoque por regiones: una zona pequeña en la que el cursor permanecía quieto, una zona más amplia en la que se movía sólo parte de la distancia y una zona exterior donde saltaba directamente a la posición del dedo. La idea era equilibrar estabilidad y respuesta, no aplicar un filtro uniforme.
Con selección al levantar el dedo, cursor desplazado y estabilización, los participantes pudieron seleccionar objetivos de 4 × 4 píxeles, de unos 1,7 × 2,2 mm en aquella pantalla. En la comparación final, la pantalla táctil estabilizada y el ratón no mostraron diferencias estadísticamente significativas de tiempo o errores para los objetivos de cuatro píxeles por lado; para los de un píxel, el ratón fue más rápido y preciso. Conseguir seleccionar un píxel en una prueba controlada no convierte ese tamaño en una recomendación de diseño ni garantiza un resultado equivalente en el uso cotidiano.
La experiencia también alteraba los resultados. En el estudio, algunos participantes descubrieron que podían hacer ajustes pequeños rodando el dedo cerca del objetivo. Los autores observaron menos errores entre quienes emplearon ese método, pero los datos de un usuario experimentado se presentaron como un caso ilustrativo, no como una comparación estadística equivalente a la de los grupos.
El tamaño físico y la postura cuentan
Un número de píxeles no describe por sí solo lo fácil que es tocar una tecla. En el estudio de teclados táctiles de Sears y sus colaboradores, publicado en 1993 a partir de un informe de 1992, se compararon cuatro tamaños de teclado y se utilizó selección al levantar el dedo. Los principiantes escribieron más despacio en los teclados pequeños; los usuarios con experiencia alcanzaron velocidades mayores en todos los tamaños. El tamaño y la práctica influían conjuntamente en el rendimiento.
El tamaño del objetivo y la distancia del movimiento también se relacionan con el tiempo de selección. Sears y Shneiderman exploraron una adaptación de la ley de Fitts para separar la aproximación inicial del dedo y el ajuste sobre la superficie, pero sus datos no permitieron validar de forma concluyente esa propuesta. No era una fórmula universal de precisión táctil.
El grupo también montó el monitor a unos 30 grados respecto de la mesa, apoyándose en estudios anteriores sobre postura y fatiga. Ese detalle recuerda que la selección no ocurre en un plano abstracto: cuentan la dimensión física de las teclas, la orientación de la pantalla y el esfuerzo de mantener el brazo extendido. Un cursor puede representar con precisión una coordenada sin que la tarea resulte cómoda durante mucho tiempo.
Tampoco son equivalentes resolución, exactitud y repetibilidad. La resolución describe las posiciones que el dispositivo puede comunicar; la exactitud, cuánto se acercan a un punto de referencia; la repetibilidad, cuánto varían contactos equivalentes. Una retícula fina no garantiza por sí sola que el sistema esté bien alineado o que el cursor permanezca estable. La calibración corrige una correspondencia sistemáticamente desplazada, mientras que el temblor o el ruido variable requieren otros métodos.
A esas dificultades se suman el paralaje, cuando la superficie de contacto y la imagen no parecen alineadas desde el ángulo de visión, y la oclusión, cuando el dedo tapa el objetivo o el cursor. También puede moverse el punto de contacto al levantar el dedo: en los experimentos de Sears y Shneiderman, los participantes a veces desplazaban el cursor justo antes de perder contacto. Son problemas distintos, con consecuencias distintas para una selección.
Más que pulsar un botón
La investigación de Lee, Buxton y Smith de 1985 amplió el problema desde la precisión de un punto a la detección de varios contactos. Su prototipo era una tableta táctil, no una pantalla transparente. Medía simultáneamente varios puntos y el grado de contacto de cada uno; una cuadrícula de sensores y un algoritmo de subdivisión recursiva permitían localizar las zonas tocadas. Los autores exploraron cómo esas capacidades podían ampliar el vocabulario de interacción, por ejemplo en controles simultáneos o instrumentos musicales.
En los años siguientes, los trabajos del laboratorio HCIL de la Universidad de Maryland llevaron las pantallas táctiles a quioscos de museo, sistemas de automatización doméstica, herramientas de dibujo y teclados. El contexto importaba: un quiosco público podía beneficiarse de objetivos visibles y corrección inmediata, mientras que un teclado compacto debía equilibrar el espacio disponible, la velocidad, el error y la práctica.
La historia de la precisión táctil no es sólo una historia de sensores cada vez más finos. También es la de sistemas que separaron detectar un contacto de interpretar una intención. La retícula aporta una posición; el software la traduce; la interfaz muestra qué ocurrirá; y la estrategia decide cuándo actuar. Diseñar cada paso con cuidado podía reducir errores y ampliar los usos, aunque ninguna técnica eliminaba todos los límites de la pantalla, el dispositivo y el cuerpo que interactuaba con ella.
- Década
- Años 80
- Región
- Global
- Nivel
- Aficionado
- Entidades
- Museum, Cuatro, Ordenadores personales
Fuentes y referencias 9
- Bill Buxton — A Touching Story: A Personal Perspective on the History of Touch Interfaces Past and Future (SID, 2010)www.billbuxton.com · 2026-11-12
- Ebeling, Johnson y Goldhor — Infrared light beam x-y position encoder for display devices, US3775560 (1973)patentimages.storage.googleapis.com · 2026-11-12
- Straton, McClelland y Kilbourn — The HP 150 Touchscreen: An Interactive User Input Device for a Personal Computer, HP Journal (agosto 1984), pp. 11–14vtda.org · 2026-11-12
- Potter, Weldon y Shneiderman — Improving the Accuracy of Touch Screens: An Experimental Evaluation of Three Strategies (CHI 1988)www.cs.umd.edu · 2026-11-12
- Sears y Shneiderman — High Precision Touchscreens: Design Strategies and Comparisons with a Mouse (versión 1989; publicación 1991)www.cs.umd.edu · 2026-11-12
- Lee, Buxton y Smith — A Multi-Touch Three Dimensional Touch-Sensitive Tablet (CHI 1985)www.billbuxton.com · 2026-11-12
- Sears, Revis, Swatski, Crittenden y Shneiderman — Investigating Touchscreen Typing: The Effect of Keyboard Size on Typing Speed (informe 1992; publicación 1993)www.cs.umd.edu · 2026-11-12
- Hewlett-Packard Company Archives — The HP 150: The Magic Monitorwww.hewlettpackardhistory.com · 2026-11-12
- HCIL, University of Maryland — High-Precision Touchscreens, 1988–1991 Researchwww.cs.umd.edu · 2026-11-12