La precisione di uno schermo tattile non dipende soltanto dal numero di punti rilevabili dal sensore. Conta anche come le letture vengono associate all’immagine, quale riscontro riceve la persona mentre tocca e quando viene eseguita l’azione. Tra gli anni Settanta e Novanta, ingegneri e ricercatori affrontarono queste questioni con griglie a infrarossi, algoritmi per stabilizzare il cursore e strategie che consentivano di correggere la selezione prima di confermarla.
Una griglia intorno allo schermo
La ricerca sull’input tattile era già in corso negli anni Sessanta, come ricorda Bill Buxton nella sua storia di queste interfacce. L’input tattile comparve nelle aule e nei terminali prima di diventare una caratteristica familiare dei personal computer. Nel 1972 il sistema educativo PLATO IV utilizzava una matrice a infrarossi disposta intorno alla superficie dello schermo. Un brevetto di Frederick Ebeling, Roger Johnson e Richard Goldhor descrive fasci incrociati: quando un dito interrompeva un fascio orizzontale e uno verticale, il sistema poteva trasmettere al computer gli indirizzi corrispondenti.
L’esempio del brevetto offriva 16 posizioni per asse, cioè 256 posizioni indirizzabili. Erano zone d’ingresso tattile, non la risoluzione dell’immagine visualizzata. Per quell’applicazione, gli autori ritenevano sufficiente una risoluzione di due posizioni per pollice. Il dispositivo scandiva in sequenza emettitori e rilevatori senza richiedere una complessa collimazione ottica.
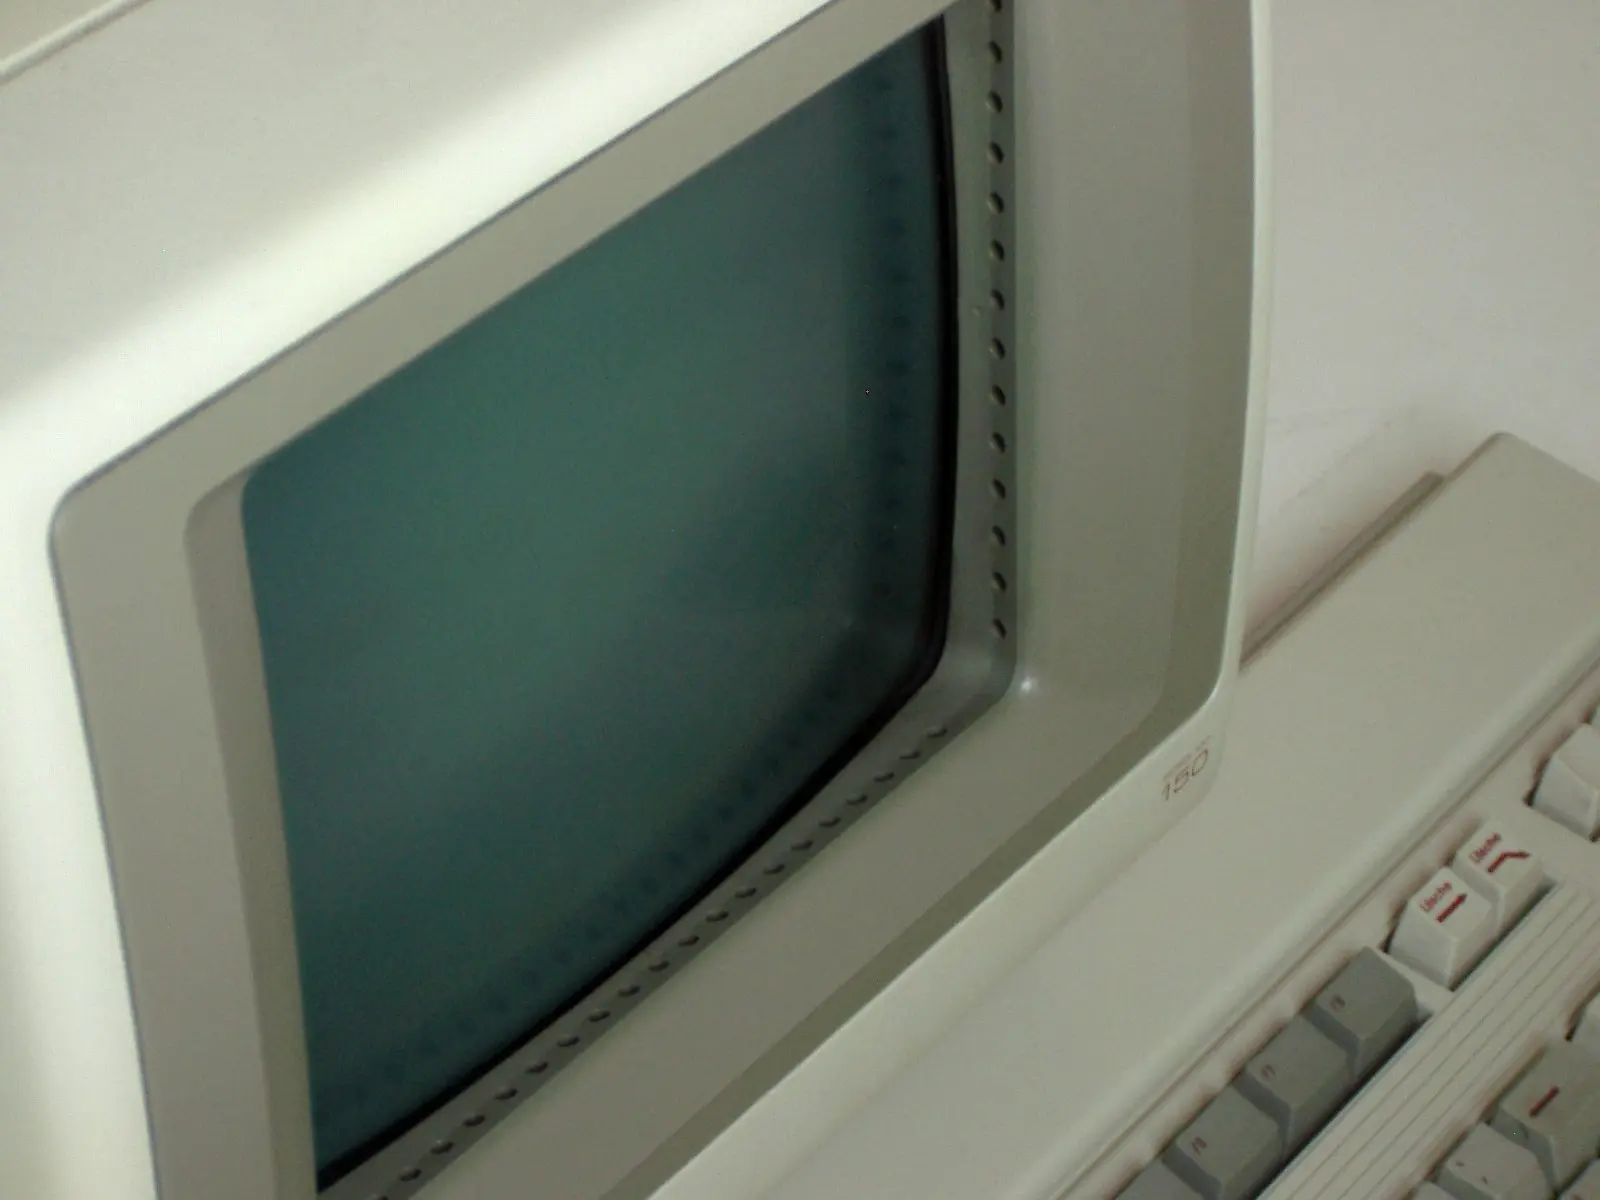
Presentato nel 1983, l’HP 150 portò un’altra griglia a infrarossi su un personal computer. I suoi progettisti descrissero il sistema nel numero di agosto 1984 di Hewlett-Packard Journal. Diodi a infrarossi e fototransistor montati lungo i bordi rilevavano i percorsi luminosi interrotti da un oggetto. Il computer scandiva le coppie e calcolava una posizione a partire dai gruppi di fasci interrotti.
L’algoritmo accettava un gruppo contiguo di interruzioni su ciascun asse. Il centro di ogni gruppo forniva la coordinata: se veniva bloccato un numero pari di fasci, il calcolo poteva collocarla tra due coppie. Si otteneva così una risoluzione effettiva di 41 colonne per 27 righe, quasi il doppio delle coppie disponibili in ciascuna direzione. Il processore riportava poi le coordinate sullo schermo, traducendo per esempio le colonne in coordinate dei caratteri.
Il rilevamento fisico e la risposta del programma erano livelli distinti. Il firmware dell’HP 150 permetteva ai programmi di definire campi tattili rettangolari, così che qualsiasi contatto al loro interno avviasse la stessa operazione. Poteva inoltre fornire riscontri visivi o sonori e distinguere il contatto iniziale, un cambiamento di posizione e il sollevamento del dito. Un’interfaccia poteva quindi rendere la selezione più tollerante senza modificare la griglia del sensore.
Sensori diversi, problemi diversi
I progettisti dell’HP 150 scelsero gli infrarossi dopo aver valutato altre tecniche. Le pellicole resistive e capacitive potevano misurare variazioni elettriche legate al contatto, ma aggiungevano uno strato davanti all’immagine; l’articolo segnalava possibili peggioramenti della qualità visiva e una durata limitata delle pellicole. I sistemi a ultrasuoni potevano localizzare il contatto attraverso cambiamenti nella trasmissione o nella riflessione del suono, ma potevano essere costosi e sensibili alla polvere. I trasduttori di pressione agli angoli dello schermo richiedevano un montaggio meccanico adeguato.
Non esisteva una tecnologia migliore in assoluto: ciascuna comportava compromessi tra risoluzione, costo, trasparenza, robustezza e rapidità di risposta. Inoltre, i sensori non restituivano tutti lo stesso tipo d’informazione. Alcuni registravano soltanto il contatto iniziale; altri fornivano posizioni successive mentre il dito si muoveva. Questa differenza determinava quali strategie d’interazione fosse possibile realizzare.
Tre modi di selezionare
In uno studio pubblicato a CHI nel 1988, Richard Potter, Linda Weldon e Ben Shneiderman confrontarono tre strategie usando uno schermo MicroTouch che restituiva una sequenza di posizioni. Il compito consisteva nel trovare abbreviazioni di stati in una griglia di obiettivi piccoli e ravvicinati.
- Land-on confermava la posizione iniziale. Se il dito atterrava fuori da un obiettivo, il movimento successivo non modificava la selezione.
- First-contact selezionava il primo obiettivo toccato durante lo scorrimento. Permetteva di recuperare un tocco finito nel vuoto, ma poteva attivare un’opzione indesiderata incontrata lungo il percorso.
- Take-off, o selezione al rilascio, mostrava un cursore spostato sopra il dito. L’utente poteva trascinarlo, vedere evidenziato un obiettivo e confermare sollevando il dito.
In quell’esperimento take-off ridusse gli errori, ma risultò più lenta di first-contact: il tempo medio di selezione fu di 20,92 secondi contro 16,93. Il risultato riguarda quel compito, quegli obiettivi e quella realizzazione, non tutti gli schermi tattili. Gli autori osservarono che una strategia più articolata poteva non essere necessaria su uno schermo con pochi pulsanti grandi. Questi tempi comprendevano la ricerca dell’obiettivo e il completamento della selezione corretta; non misuravano soltanto la latenza elettronica del sensore.
Lo studio distingueva due tipi di errore: scegliere l’obiettivo sbagliato e toccare uno spazio vuoto. First-contact, per esempio, poteva correggere il secondo caso ma rendere più probabile il primo se il dito attraversava un’opzione non desiderata. Poter rivedere la selezione prima di confermarla offriva un vantaggio concreto nelle interfacce dense, ma richiedeva tempo e rendeva importante la qualità del riscontro visivo.
Stabilizzare il cursore senza rallentarlo troppo
Le ricerche di Andrew Sears e Ben Shneiderman esaminarono se la stabilizzazione via software potesse facilitare la selezione di obiettivi piccoli. Il rapporto di Sears e Shneiderman è datato gennaio 1989; l’articolo apparve nel 1991. Le due date corrispondono quindi a momenti distinti della circolazione e pubblicazione del lavoro.
Nell’esperimento, un display EGA da 640 × 350 pixel era abbinato a un sensore capacitivo che restituiva posizioni su una griglia di 1024 × 1024. Schermo e sensore non condividevano la stessa risoluzione: il software traduceva le coordinate del sensore in pixel. Il dispositivo calcolava il centroide dei contatti simultanei, invece di seguire ciascun dito separatamente.
Sears e Shneiderman registravano tempi ed errori per obiettivo. Sollevare il dito senza una selezione riuscita contava come errore; raggiungere il limite di tentativi faceva avanzare al bersaglio successivo. Il numero di errori per obiettivo non equivale alla percentuale di persone incapaci di completare il compito.
Un cursore non stabilizzato poteva oscillare anche quando la persona cercava di tenere fermo il dito. Una media mobile riduceva il movimento, ma faceva ritardare il cursore rispetto al dito. I ricercatori provarono un approccio basato su regioni: una piccola zona in cui il cursore restava fermo, una più ampia in cui si muoveva solo per una parte della distanza e una zona esterna in cui raggiungeva direttamente la posizione del dito. L’obiettivo era bilanciare stabilità e reattività, non applicare un filtro uniforme.
Con la selezione al rilascio, un cursore spostato e la stabilizzazione, i partecipanti riuscirono a selezionare obiettivi di 4 × 4 pixel, circa 1,7 × 2,2 mm su quello schermo. Nel confronto finale, touchscreen stabilizzato e mouse non mostrarono differenze statisticamente significative nei tempi o negli errori per obiettivi di quattro pixel per lato; per quelli di un pixel, il mouse fu più rapido e preciso. Selezionare un pixel in una prova controllata non rende quella dimensione una raccomandazione progettuale né garantisce prestazioni equivalenti nell’uso quotidiano.
Anche l’esperienza modificava i risultati. Nello studio, alcuni partecipanti scoprirono che far rotolare il dito vicino a un obiettivo consentiva regolazioni più fini. I ricercatori osservarono meno errori fra coloro che usavano questa tecnica, ma i dati di un utente esperto furono presentati a titolo illustrativo, non come un confronto statistico equivalente a quello dei gruppi.
Contano le dimensioni fisiche e la postura
Il numero di pixel, da solo, non dice quanto sia facile toccare un tasto. In uno studio sulle tastiere tattili di Sears e colleghi, pubblicato nel 1993 a partire da un rapporto del 1992, vennero confrontate quattro dimensioni di tastiera usando la selezione al rilascio. I principianti scrivevano più lentamente sulle tastiere piccole; gli utenti esperti raggiungevano velocità maggiori a ogni dimensione. Dimensioni e pratica influivano entrambe sulle prestazioni.
Dimensione dell’obiettivo e distanza del movimento sono legate anche al tempo di selezione. Sears e Shneiderman esplorarono un adattamento della legge di Fitts che separava l’avvicinamento iniziale del dito dalla regolazione sulla superficie, senza poterlo convalidare in modo conclusivo con quei dati. Non era una formula universale della precisione tattile.
I ricercatori montarono inoltre il monitor a circa 30 gradi rispetto alla scrivania, facendo riferimento a studi precedenti su postura e affaticamento. Il dettaglio ricorda che la selezione non avviene su un piano astratto: contano le dimensioni fisiche dei tasti, l’orientamento dello schermo e lo sforzo necessario per tenere il braccio disteso. Un cursore può rappresentare con precisione una coordinata senza rendere confortevole il compito per una sessione prolungata.
Neppure risoluzione, accuratezza e ripetibilità sono sinonimi. La risoluzione descrive le posizioni che un dispositivo può comunicare; l’accuratezza, quanto queste posizioni si avvicinano a un punto di riferimento; la ripetibilità, quanto variano tocchi comparabili. Una griglia fine non garantisce da sola un buon allineamento o un cursore stabile. La calibrazione corregge uno spostamento sistematico nella corrispondenza, mentre oscillazioni e rumore variabile richiedono altri metodi.
A queste difficoltà si aggiungono la parallasse, quando la superficie di contatto e l’immagine non sembrano allineate dall’angolo di osservazione, e l’occlusione, quando il dito copre un obiettivo o il cursore. Anche il punto di contatto può spostarsi mentre si solleva il dito: negli esperimenti di Sears e Shneiderman, i partecipanti a volte muovevano il cursore poco prima di perdere il contatto. Sono problemi distinti, con conseguenze diverse per la selezione.
Più che premere un pulsante
La ricerca di Lee, Buxton e Smith del 1985 ampliò il problema, passando dalla precisione di un singolo punto al rilevamento di contatti multipli. Il loro prototipo era una tavoletta tattile, non uno schermo trasparente. Rilevava più punti simultaneamente e misurava il grado di contatto di ciascuno; una griglia di sensori e un algoritmo di suddivisione ricorsiva aiutavano a localizzare le aree toccate. Gli autori esplorarono come queste capacità potessero ampliare il vocabolario dell’interazione, per esempio nei controlli simultanei o negli strumenti musicali.
Negli anni successivi, il laboratorio HCIL dell’Università del Maryland applicò le idee sugli schermi tattili a chioschi museali, sistemi di automazione domestica, strumenti di disegno e tastiere. Il contesto era importante: un chiosco pubblico poteva trarre vantaggio da obiettivi visibili e correzioni immediate, mentre una tastiera compatta doveva bilanciare spazio disponibile, velocità, errori e pratica.
La storia della precisione tattile non è soltanto quella di sensori sempre più fini. È anche la storia di sistemi che hanno distinto il rilevamento del contatto dall’interpretazione dell’intenzione. La griglia fornisce una posizione; il software la traduce; l’interfaccia mostra che cosa accadrà; la strategia decide quando agire. Progettare con cura ogni passaggio poteva ridurre gli errori e ampliare gli usi, anche se nessuna tecnica eliminava tutti i limiti dello schermo, del dispositivo e del corpo che interagiva con esso.
- Decennio
- Anni ’80
- Regione
- Globale
- Livello
- Appassionato
- Entità
- Museum, Cuatro, Ordenadores personales
Fonti e riferimenti 9
- Bill Buxton — A Touching Story: A Personal Perspective on the History of Touch Interfaces Past and Future (SID, 2010)www.billbuxton.com · 2026-11-12
- Ebeling, Johnson y Goldhor — Infrared light beam x-y position encoder for display devices, US3775560 (1973)patentimages.storage.googleapis.com · 2026-11-12
- Straton, McClelland y Kilbourn — The HP 150 Touchscreen: An Interactive User Input Device for a Personal Computer, HP Journal (agosto 1984), pp. 11–14vtda.org · 2026-11-12
- Potter, Weldon y Shneiderman — Improving the Accuracy of Touch Screens: An Experimental Evaluation of Three Strategies (CHI 1988)www.cs.umd.edu · 2026-11-12
- Sears y Shneiderman — High Precision Touchscreens: Design Strategies and Comparisons with a Mouse (versión 1989; publicación 1991)www.cs.umd.edu · 2026-11-12
- Lee, Buxton y Smith — A Multi-Touch Three Dimensional Touch-Sensitive Tablet (CHI 1985)www.billbuxton.com · 2026-11-12
- Sears, Revis, Swatski, Crittenden y Shneiderman — Investigating Touchscreen Typing: The Effect of Keyboard Size on Typing Speed (informe 1992; publicación 1993)www.cs.umd.edu · 2026-11-12
- Hewlett-Packard Company Archives — The HP 150: The Magic Monitorwww.hewlettpackardhistory.com · 2026-11-12
- HCIL, University of Maryland — High-Precision Touchscreens, 1988–1991 Researchwww.cs.umd.edu · 2026-11-12