La précision d’un écran tactile ne dépend pas seulement du nombre de positions que son capteur peut détecter. Elle dépend aussi de la manière dont ces lectures correspondent à l’image, du retour donné à la personne pendant le contact et du moment où l’action est déclenchée. Des années 1970 aux années 1990, ingénieurs et chercheurs ont abordé ces questions au moyen de grilles infrarouges, d’algorithmes de stabilisation du curseur et de stratégies permettant de corriger une sélection avant de la confirmer.
Une grille autour de l’écran
Les recherches sur la saisie tactile existaient déjà dans les années 1960, comme le rappelle Bill Buxton dans son histoire de ces interfaces. La saisie tactile est apparue dans les salles de classe et les terminaux avant de devenir courante sur les ordinateurs personnels. En 1972, le système éducatif PLATO IV utilisait une matrice infrarouge autour de la surface d’affichage. Un brevet de Frederick Ebeling, Roger Johnson et Richard Goldhor décrit des faisceaux croisés : lorsqu’un doigt interrompait un faisceau horizontal et un faisceau vertical, le système pouvait transmettre au calculateur les adresses correspondantes.
L’exemple du brevet offrait 16 positions par axe, soit 256 positions adressables. Il s’agissait de zones d’entrée tactile, et non de la résolution de l’image affichée. Pour cette application, les auteurs jugeaient suffisante une résolution de deux positions par pouce. Le dispositif balayait successivement les émetteurs et les détecteurs sans nécessiter une collimation optique complexe.
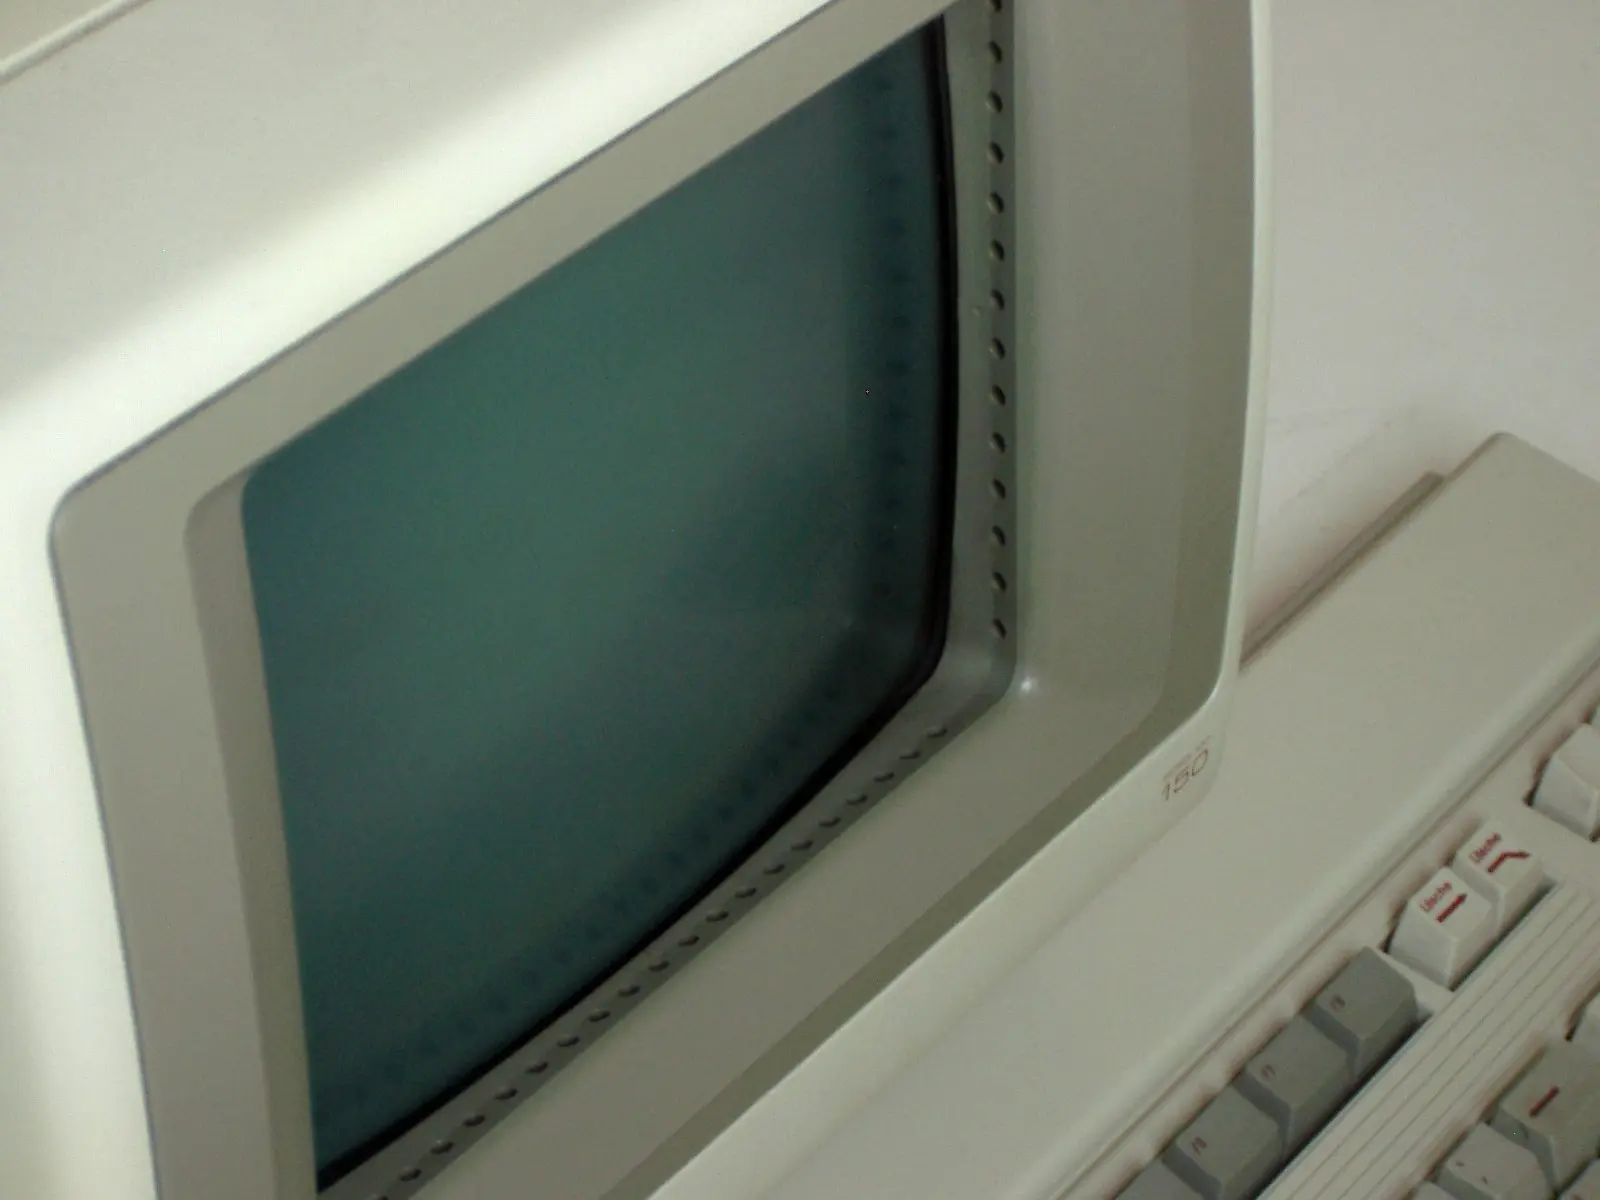
Présenté en 1983, le HP 150 a apporté une autre grille infrarouge à l’ordinateur personnel. Ses concepteurs ont décrit le système dans le numéro d’août 1984 du Hewlett-Packard Journal. Des diodes émettrices infrarouges et des phototransistors installés sur les bords détectaient les trajets lumineux interrompus par un objet. L’ordinateur balayait ces paires et calculait une position à partir des groupes de faisceaux interrompus.
L’algorithme acceptait un groupe contigu d’interruptions sur chaque axe. Le centre de chaque groupe fournissait la coordonnée : si un nombre pair de faisceaux était bloqué, le calcul pouvait placer le point entre deux paires. On obtenait ainsi une résolution effective de 41 colonnes sur 27 lignes, presque deux fois le nombre de paires disponibles dans chaque direction. Le processeur reportait ensuite ces coordonnées sur l’écran ; il traduisait, par exemple, les colonnes en coordonnées de caractères.
La détection physique et la réponse du programme constituaient deux niveaux distincts. Le micrologiciel du HP 150 permettait de définir des champs tactiles rectangulaires : tout contact dans un même champ déclenchait la même opération. Il pouvait aussi fournir un retour visuel ou sonore et distinguer le premier contact, un changement de position et le relâchement. Une interface pouvait donc rendre la sélection plus tolérante sans modifier la grille du capteur.
Des capteurs différents, des problèmes différents
Les concepteurs du HP 150 ont retenu l’infrarouge après avoir examiné d’autres techniques. Les films résistifs et capacitifs pouvaient mesurer des variations électriques liées au contact, mais ajoutaient une couche devant l’image ; l’article mentionnait une possible dégradation de la qualité d’affichage et une durée de vie limitée des films. Les systèmes ultrasoniques pouvaient localiser le contact grâce aux changements de transmission ou de réflexion du son, mais risquaient d’être coûteux et sensibles à la poussière. Les transducteurs de pression placés aux coins de l’écran exigeaient un montage mécanique approprié.
Aucune technologie n’était supérieure dans tous les cas : chacune impliquait des compromis entre résolution, coût, transparence, robustesse et réactivité. Les capteurs ne fournissaient pas non plus tous le même type d’information. Certains n’enregistraient que le contact initial ; d’autres renvoyaient des positions successives pendant le déplacement du doigt. Cette différence déterminait les stratégies d’interaction possibles.
Trois manières de sélectionner
Dans une étude publiée à CHI en 1988, Richard Potter, Linda Weldon et Ben Shneiderman ont comparé trois stratégies sur un écran MicroTouch qui renvoyait une suite de positions. La tâche consistait à retrouver des abréviations d’États dans une grille de petites cibles rapprochées.
- Land-on validait la position initiale. Si le doigt tombait hors d’une cible, son déplacement ultérieur ne modifiait pas la sélection.
- First-contact sélectionnait la première cible touchée pendant le glissement. La méthode permettait de corriger un contact dans le vide, mais pouvait activer une option non souhaitée rencontrée en chemin.
- Take-off, ou sélection au relâchement, affichait un curseur décalé au-dessus du doigt. L’utilisateur pouvait le faire glisser, voir une cible mise en évidence et confirmer en levant le doigt.
Dans cette expérience, take-off réduisait les erreurs, mais était plus lente que first-contact : le temps moyen de sélection était de 20,92 secondes, contre 16,93 secondes. Ce résultat concerne cette tâche, ces cibles et cette mise en œuvre ; il ne constitue pas une règle pour tous les écrans tactiles. Les auteurs estimaient qu’une stratégie plus élaborée n’était peut-être pas utile pour un écran comportant seulement quelques grands boutons. Ces temps comprenaient la recherche de la cible et sa sélection correcte ; ils ne mesuraient pas uniquement la latence électronique du capteur.
L’étude distinguait deux types d’erreurs : choisir la mauvaise cible et toucher une zone vide. First-contact pouvait, par exemple, corriger le second cas tout en favorisant le premier si le doigt croisait une option non désirée. La possibilité de vérifier une sélection avant de la confirmer présentait un avantage concret dans les interfaces denses, mais prenait du temps et rendait la qualité du retour visuel importante.
Stabiliser le curseur sans trop le retarder
Les recherches d’Andrew Sears et Ben Shneiderman ont étudié si une stabilisation logicielle pouvait faciliter la sélection de petites cibles. Le rapport de Sears et Shneiderman est daté de janvier 1989 ; l’article a paru en 1991. Ces dates correspondent donc à des étapes différentes de la circulation et de la publication du travail.
Dans leur expérience, un écran EGA de 640 × 350 pixels était associé à un capteur capacitif renvoyant des positions sur une grille de 1024 × 1024. L’écran et le capteur n’avaient pas la même résolution : le logiciel convertissait les coordonnées du capteur en pixels. Le dispositif calculait le centroïde de contacts simultanés au lieu de suivre chaque doigt indépendamment.
Sears et Shneiderman enregistraient le temps et les erreurs par cible. Lever le doigt sans réussir la sélection comptait comme une erreur ; atteindre la limite de tentatives faisait passer à la cible suivante. Ce nombre d’erreurs par cible n’est pas le pourcentage de personnes incapables d’achever la tâche.
Sans stabilisation, le curseur pouvait osciller alors même que la personne essayait de garder le doigt immobile. Une moyenne glissante réduisait ces mouvements, mais retardait le curseur par rapport au doigt. Les chercheurs ont essayé une approche par zones : une petite zone dans laquelle le curseur restait immobile, une zone plus large dans laquelle il ne parcourait qu’une partie de la distance, puis une zone extérieure où il rejoignait directement la position du doigt. L’objectif était d’équilibrer stabilité et réactivité, plutôt que d’appliquer un filtre uniforme.
Avec la sélection au relâchement, un curseur décalé et la stabilisation, les participants pouvaient sélectionner des cibles de 4 × 4 pixels, soit environ 1,7 × 2,2 mm sur cet écran. Dans la comparaison finale, l’écran tactile stabilisé et la souris ne présentaient pas de différence statistiquement significative de temps ou d’erreurs pour les cibles de quatre pixels de côté ; pour celles d’un pixel, la souris était plus rapide et plus précise. Sélectionner un pixel dans un test contrôlé ne fait pas de cette taille une recommandation de conception ni une garantie de performances équivalentes au quotidien.
L’expérience modifiait également les résultats. Certains participants ont découvert qu’en faisant rouler le doigt près d’une cible, ils pouvaient effectuer des ajustements fins. Les chercheurs ont observé moins d’erreurs chez ceux qui utilisaient cette méthode, mais les données d’un utilisateur expérimenté étaient présentées à titre illustratif, et non comme une comparaison statistique équivalente à celle des groupes.
La taille physique et la posture comptent
Un nombre de pixels ne suffit pas à décrire la facilité avec laquelle on peut toucher une touche. Dans une étude de claviers tactiles publiée par Sears et ses collègues en 1993 à partir d’un rapport de 1992, quatre tailles de clavier ont été comparées avec une sélection au relâchement. Les novices tapaient plus lentement sur les petits claviers ; les utilisateurs expérimentés obtenaient des vitesses supérieures à toutes les tailles. La dimension des touches et la pratique influençaient ensemble les performances.
La taille de la cible et la distance du mouvement sont aussi liées au temps de sélection. Sears et Shneiderman ont exploré une adaptation de la loi de Fitts séparant l’approche initiale du doigt de son ajustement sur la surface, sans pouvoir la valider de façon concluante avec leurs données. Ce n’était pas une formule universelle de précision tactile.
Les chercheurs avaient également incliné le moniteur d’environ 30 degrés par rapport au bureau, en s’appuyant sur des travaux antérieurs consacrés à la posture et à la fatigue. Ce détail rappelle que la sélection ne se déroule pas sur un plan abstrait : les dimensions physiques des touches, l’orientation de l’écran et l’effort nécessaire pour maintenir le bras tendu comptent aussi. Un curseur peut représenter précisément une coordonnée sans rendre la tâche confortable sur une longue durée.
La résolution, l’exactitude et la répétabilité ne sont pas non plus interchangeables. La résolution décrit les positions qu’un appareil peut communiquer ; l’exactitude, leur proximité avec un point de référence ; la répétabilité, la variation entre des contacts comparables. Une grille fine ne garantit pas à elle seule un bon alignement ou un curseur stable. L’étalonnage corrige un décalage systématique de la correspondance, tandis que les tremblements ou le bruit variable appellent d’autres méthodes.
S’ajoutent la parallaxe, lorsque la surface de contact et l’image ne semblent pas alignées selon l’angle de vision, et l’occlusion, lorsque le doigt masque une cible ou le curseur. Le point de contact peut aussi se déplacer au moment où le doigt se lève : dans les expériences de Sears et Shneiderman, les participants faisaient parfois bouger le curseur juste avant de perdre le contact. Il s’agit de problèmes distincts, aux conséquences différentes pour la sélection.
Plus qu’une simple pression sur un bouton
Les recherches de Lee, Buxton et Smith, en 1985, ont élargi la question : il ne s’agissait plus seulement de viser précisément un point, mais de détecter plusieurs contacts. Leur prototype était une tablette tactile, pas un écran transparent. Il détectait plusieurs points simultanés et mesurait le degré de contact de chacun ; une grille de capteurs et un algorithme de subdivision récursive aidaient à localiser les zones touchées. Les auteurs ont étudié comment ces possibilités pouvaient enrichir le vocabulaire de l’interaction, par exemple pour commander plusieurs paramètres ou jouer d’un instrument.
Dans les années suivantes, les travaux du laboratoire HCIL de l’Université du Maryland ont appliqué les écrans tactiles aux bornes de musée, aux systèmes domotiques, aux outils de dessin et aux claviers. Le contexte comptait : une borne publique pouvait tirer parti de cibles visibles et de corrections immédiates, tandis qu’un clavier compact devait arbitrer entre espace disponible, vitesse, erreurs et pratique.
L’histoire de la précision tactile ne se résume pas à celle de capteurs toujours plus fins. Elle raconte aussi comment les systèmes ont distingué la détection d’un contact de l’interprétation d’une intention. La grille fournit une position ; le logiciel la traduit ; l’interface montre ce qui va se passer ; la stratégie décide du moment de l’action. Une conception attentive à chacune de ces étapes pouvait réduire les erreurs et élargir les usages, sans toutefois supprimer toutes les limites de l’écran, du dispositif et du corps qui l’utilise.
- Décennie
- Années 1980
- Région
- Monde
- Niveau
- Passionné
- Entités
- Museum, Cuatro, Ordenadores personales
Sources et références 9
- Bill Buxton — A Touching Story: A Personal Perspective on the History of Touch Interfaces Past and Future (SID, 2010)www.billbuxton.com · 2026-11-12
- Ebeling, Johnson y Goldhor — Infrared light beam x-y position encoder for display devices, US3775560 (1973)patentimages.storage.googleapis.com · 2026-11-12
- Straton, McClelland y Kilbourn — The HP 150 Touchscreen: An Interactive User Input Device for a Personal Computer, HP Journal (agosto 1984), pp. 11–14vtda.org · 2026-11-12
- Potter, Weldon y Shneiderman — Improving the Accuracy of Touch Screens: An Experimental Evaluation of Three Strategies (CHI 1988)www.cs.umd.edu · 2026-11-12
- Sears y Shneiderman — High Precision Touchscreens: Design Strategies and Comparisons with a Mouse (versión 1989; publicación 1991)www.cs.umd.edu · 2026-11-12
- Lee, Buxton y Smith — A Multi-Touch Three Dimensional Touch-Sensitive Tablet (CHI 1985)www.billbuxton.com · 2026-11-12
- Sears, Revis, Swatski, Crittenden y Shneiderman — Investigating Touchscreen Typing: The Effect of Keyboard Size on Typing Speed (informe 1992; publicación 1993)www.cs.umd.edu · 2026-11-12
- Hewlett-Packard Company Archives — The HP 150: The Magic Monitorwww.hewlettpackardhistory.com · 2026-11-12
- HCIL, University of Maryland — High-Precision Touchscreens, 1988–1991 Researchwww.cs.umd.edu · 2026-11-12